Động cơ quá nhỏ sẽ đuối khi lên dốc; động cơ quá lớn gây lãng phí chi phí, khối lượng và pin. Bài viết hướng dẫn tính lực kéo, mô-men xoắn, tốc độ và công suất động cơ cho bánh chủ động của AMR hoặc AGV, kèm ví dụ tính toán và công cụ chọn động cơ tương tác.
Chọn đúng công suất động cơ là bước quan trọng khi thiết kế Robot Di động Tự hành (AMR) hoặc Xe Dẫn đường Tự động (AGV). Động cơ quá nhỏ có thể không đủ sức tăng tốc, leo dốc hoặc vận chuyển tải nặng. Ngược lại, động cơ quá lớn làm tăng chi phí, khối lượng và mức tiêu thụ năng lượng của hệ thống.
Vậy làm thế nào để tính công suất động cơ cần thiết cho một bánh xe chủ động?
Câu trả lời phụ thuộc vào nhiều yếu tố, bao gồm tổng khối lượng xe, đường kính bánh, tốc độ mục tiêu, gia tốc, lực cản lăn, tình trạng mặt sàn và môi trường vận hành.
Bài viết này trình bày các phương trình cơ bản để tính công suất động cơ bánh chủ động và cách dùng kết quả để chọn động cơ phù hợp cho ứng dụng AMR và AGV. Xuyên suốt bài, các hình minh họa tương tác cho phép bạn thay đổi thông số đầu vào và quan sát từng kết quả thay đổi theo.
1. Xác định các thông số chính
Trước khi tính công suất động cơ, kỹ sư cần xác định điều kiện vận hành của xe.
Các thông số chính gồm:
- Khối lượng xe (m): Tổng khối lượng của robot, tải trọng, pin và các bộ phận lắp đặt, tính bằng kilôgam (kg).
- Bán kính bánh xe (r): Bán kính của bánh chủ động, tính bằng mét (m).
- Tốc độ mục tiêu (v): Tốc độ di chuyển mong muốn của xe, tính bằng mét trên giây (m/s).
- Gia tốc (a): Tốc độ tăng vận tốc yêu cầu, tính bằng mét trên giây bình phương (m/s²).
- Hệ số cản lăn (Crr): Đại lượng không thứ nguyên biểu thị lực cản giữa bánh xe và bề mặt di chuyển.
- Độ dốc (θ): Góc nghiêng của bề mặt mà xe vận hành.
- Số bánh chủ động (n): Số bánh xe trực tiếp tạo ra lực kéo.
Các thông số này quyết định lực kéo cần thiết để di chuyển xe, và từ đó là mô-men xoắn và công suất mà động cơ phải cung cấp.
2. Tính lực kéo cần thiết
Bước đầu tiên là tính tổng lực cần thiết để di chuyển xe.
Với một AMR hoặc AGV điển hình, lực kéo cần thiết có thể được ước tính bằng:
Ftotal = Frr + Facc + Fgrade
Trong đó:
- Ftotal là tổng lực kéo cần thiết (N).
- Frr là lực cản lăn (N).
- Facc là lực tăng tốc (N).
- Fgrade là lực cần để vượt dốc (N).
2.1. Lực cản lăn
Lực cản lăn là lực chống lại chuyển động của xe, sinh ra do biến dạng bánh xe, tình trạng mặt sàn, ổ bi và các tổn hao cơ khí khác.
Với xe vận hành trên bề mặt tương đối bằng phẳng:
Frr = Crr × m × g
Trong đó:
- Crr là hệ số cản lăn.
- m là tổng khối lượng xe (kg).
- g là gia tốc trọng trường, xấp xỉ 9,81 m/s².
Sàn công nghiệp nhẵn kết hợp với bánh xe phù hợp thường tạo lực cản lăn thấp hơn so với bề mặt gồ ghề hoặc vật liệu bánh xe không phù hợp.
Lực cản thực tế nên được ước tính từ thông số kỹ thuật của bánh xe hoặc đo trong điều kiện vận hành đại diện.
2.2. Lực tăng tốc
Khi xe tăng tốc, cần thêm lực để tăng vận tốc của xe.
Lực tăng tốc tịnh tiến là:
Facc = m × a
Trong đó a là gia tốc tuyến tính mong muốn, tính bằng m/s².
Ví dụ, robot nặng hơn hoặc robot cần tăng tốc nhanh hơn sẽ cần lực kéo lớn hơn.
Phương trình này mô tả thành phần tịnh tiến. Thiết kế chi tiết hơn có thể cần tính thêm quán tính quay của bánh xe, quán tính hộp số và tổn hao truyền động.
2.3. Lực leo dốc
Khi robot di chuyển lên dốc, động cơ phải thắng được thành phần trọng lực tác dụng dọc theo mặt dốc.
Lực cần thiết là:
Fgrade = m × g × sin(θ)
Trong đó θ là góc dốc.
Với ứng dụng trên sàn phẳng, thành phần này có thể xem bằng không. Tuy nhiên, với robot phải leo dốc, lực leo dốc có thể chiếm phần lớn tổng tải của động cơ.
Với độ dốc biểu thị theo phần trăm, góc dốc được xác định bằng:
tan(θ) = độ dốc (%) / 100
Khi xe vận hành trên sàn không bằng phẳng hoặc phải vượt chướng ngại vật, có thể cần thêm biên dự phòng về lực.
Tương tác · Lực kéo
Mọi lực mà bánh chủ động phải thắng
Thay đổi khối lượng, gia tốc, độ dốc và tình trạng mặt sàn. Bánh chủ động phải tạo ra lực kéo bằng tổng các lực cản trở chuyển động.
Mô-men mỗi bánh chủ động
4.96 N·m
Với AMR trong bài: r = 0.1 m, 2 bánh chia đều tải.
3. Tính mô-men xoắn cần thiết tại bánh chủ động
Sau khi xác định tổng lực kéo, tiếp theo là tính mô-men xoắn cần thiết tại bánh xe.
Phương trình là:
Twheel = Ftotal × r
Trong đó:
- Twheel là mô-men xoắn cần thiết tại bánh xe (N·m).
- Ftotal là tổng lực kéo (N).
- r là bán kính bánh xe (m).
Ví dụ, nếu tổng lực kéo là 100 N và bán kính bánh xe là 0,1 m:
Twheel = 100 × 0,1 = 10 N·m
Như vậy, bánh xe phải tạo ra mô-men xoắn khoảng 10 N·m trong điều kiện vận hành giả định.
Nếu xe có nhiều bánh chủ động, tổng lực có thể được phân chia giữa các bánh. Tuy nhiên, chỉ nên giả định phân chia đều khi thiết kế cơ khí, phân bố khối lượng, độ bám và chiến lược điều khiển cho phép điều đó.
Với hệ thống có hai bánh chủ động chịu tải như nhau:
Twheel, per motor = Twheel, total / 2
Kết quả này là mô-men xoắn cần thiết trên mỗi bánh trước khi xét đến tổn hao truyền động hoặc các yếu tố thiết kế khác.
4. Tính công suất động cơ cần thiết
Công suất động cơ phụ thuộc vào cả mô-men xoắn và tốc độ quay.
Công suất cơ học truyền tới bánh xe có thể tính bằng:
Pwheel = Ftotal × v
Hoặc:
Pwheel = Twheel × ω
Trong đó:
- Pwheel là công suất cơ học tại bánh xe (W).
- v là tốc độ xe (m/s).
- ω là vận tốc góc của bánh xe (rad/s).
Vận tốc góc của bánh xe được tính bằng:
ω = v / r
Kết hợp các phương trình trên ta có:
Pwheel = Twheel × v / r
Nếu mô-men xoắn bánh xe tính bằng N·m và vận tốc góc tính bằng rad/s, kết quả sẽ có đơn vị là watt.
Để đổi từ watt sang kilowatt:
Công suất (kW) = Công suất (W) / 1.000
Tính công suất động cơ cho mỗi bánh
Nếu xe dùng nhiều bánh chủ động, nhu cầu công suất có thể được phân chia giữa các động cơ.
Với n động cơ dẫn động giống nhau chia đều tải:
Pwheel, per motor = Pwheel, total / n
Đây là ước tính ban đầu. Thông số định mức thực tế của động cơ còn phải tính đến hiệu suất truyền động, chu kỳ làm việc, giới hạn nhiệt, yêu cầu tăng tốc, cũng như khả năng mô-men liên tục và mô-men đỉnh của động cơ.
5. Ví dụ tính toán thực tế cho một AMR
Xét một AMR với các thông số vận hành sau:
| Thông số | Giá trị |
|---|---|
| Tổng khối lượng xe | 200 kg |
| Số bánh chủ động | 2 |
| Đường kính bánh xe | 200 mm |
| Tốc độ mục tiêu | 1,0 m/s |
| Gia tốc | 0,3 m/s² |
| Hệ số cản lăn | 0,02 |
| Bề mặt vận hành | Sàn công nghiệp phẳng |
| Gia tốc trọng trường | 9,81 m/s² |
Trong ví dụ này, giả định hai bánh chủ động chia đều tải và bỏ qua quán tính quay của bánh xe trong phép tính ban đầu.
Bước 1: Tính lực cản lăn
Frr = 0,02 × 200 × 9,81
Frr = 39,24 N
Bước 2: Tính lực tăng tốc
Facc = 200 × 0,3
Facc = 60 N
Bước 3: Tính tổng lực kéo
Vì xe vận hành trên bề mặt phẳng nên lực leo dốc bằng không.
Ftotal = 39,24 + 60
Ftotal = 99,24 N
Bước 4: Tính mô-men xoắn cần thiết tại bánh xe
Bán kính bánh xe là:
r = 200 / 2 = 100 mm = 0,1 m
Do đó:
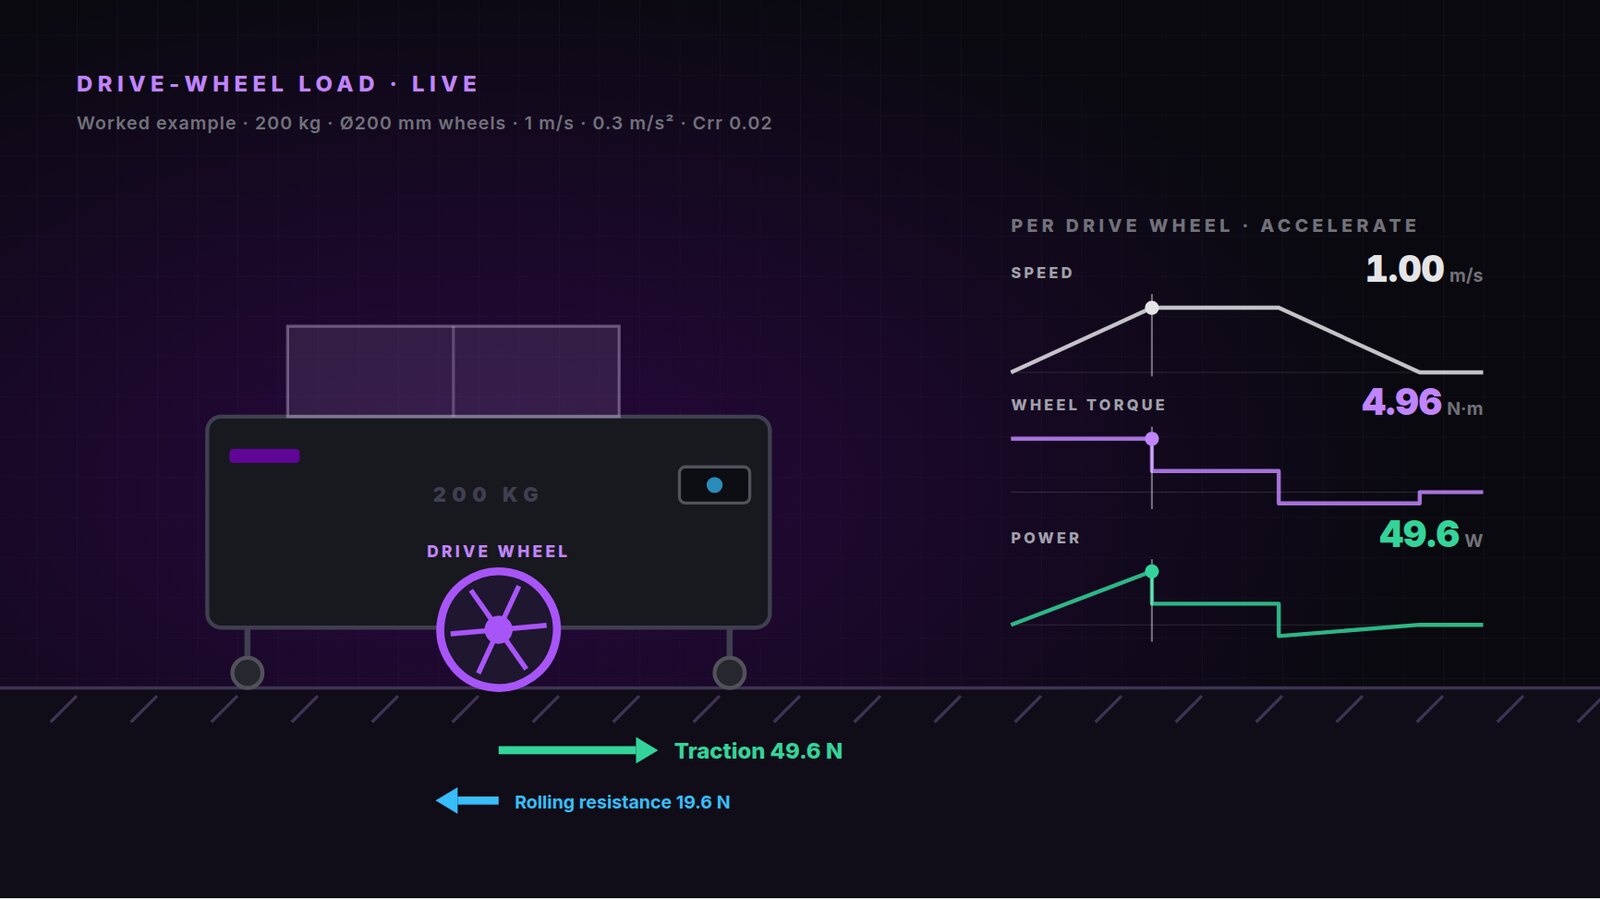
Twheel, total = 99,24 × 0,1 = 9,924 N·m
Với hai bánh chủ động chia đều tải:
Twheel, per motor = 9,924 / 2
Twheel, per motor ≈ 4,96 N·m
Đây là mô-men xoắn ước tính tại bánh xe trong điều kiện tăng tốc đã nêu.
Bước 5: Tính tổng công suất cơ học tại tốc độ mục tiêu
Pwheel, total = Ftotal × v = 99,24 × 1,0
Pwheel, total = 99,24 W
Với hai bánh chủ động chịu tải như nhau:
Pwheel, per motor = 99,24 / 2
Pwheel, per motor ≈ 49,62 W
Công suất cơ học tính được xấp xỉ 50 W cho mỗi bánh tại tốc độ và gia tốc đã cho.
Tuy nhiên, điều này không có nghĩa là động cơ 50 W chắc chắn đủ dùng. Động cơ được chọn còn phải đáp ứng mô-men xoắn yêu cầu tại tốc độ quay tương ứng, cũng như các yêu cầu vận hành đỉnh và liên tục.
Lưu ý quan trọng về gia tốc
Ví dụ trên tính lực cần thiết khi xe đang tăng tốc tại tốc độ mục tiêu. Ở tốc độ thấp hơn, động cơ có thể vẫn phải cung cấp mô-men xoắn lớn dù công suất cơ học thấp hơn.
Khi chạy với tốc độ không đổi trên cùng mặt sàn phẳng, lực tăng tốc bằng không. Lực kéo ở trạng thái ổn định khi đó xấp xỉ 39,24 N, với cùng hệ số cản lăn.
Để chọn động cơ một cách tin cậy, kỹ sư nên đánh giá toàn bộ chu kỳ vận hành thay vì chỉ dựa vào một phép tính công suất duy nhất.
Tương tác · Chu kỳ làm việc
Một lần di chuyển, ba câu trả lời khác nhau
Một con số công suất duy nhất che đi sự thay đổi của tải trong quá trình di chuyển. Theo dõi AMR trong ví dụ khi tăng tốc, chạy đều, phanh và dừng, rồi kéo trên biểu đồ để đọc mô-men và công suất tại từng thời điểm.
Mô-men đỉnh
4.96 N·m
Mô-men RMS
2.95 N·m
Công suất đỉnh
49.6 W
Công suất chạy đều
19.6 W
Mô-men cao nhất ngay từ lúc robot khởi động, gấp khoảng 1.7 lần mô-men RMS mà động cơ phải chịu được về nhiệt. Công suất chỉ đạt đỉnh ở cuối giai đoạn tăng tốc (49.6 W) và giảm còn 19.6 W khi chạy đều. Hãy kiểm tra riêng mô-men đỉnh, mô-men liên tục và tốc độ.
6. Quy đổi tốc độ bánh xe sang tốc độ động cơ
Việc chọn động cơ còn đòi hỏi kiểm tra tốc độ quay cần thiết để đạt tốc độ xe mục tiêu.
Tốc độ quay của bánh xe tính theo vòng/phút (RPM) là:
RPMwheel = (60 × v) / (2 × π × r)
Với ví dụ trên:
RPMwheel = (60 × 1,0) / (2 × π × 0,1)
RPMwheel ≈ 95,5 vòng/phút
Nếu động cơ nối trực tiếp với bánh xe, động cơ phải quay khoảng 95,5 vòng/phút để xe đạt tốc độ 1,0 m/s.
Nếu dùng hộp số, tốc độ động cơ sẽ cao hơn theo tỷ số truyền.
Ví dụ, với tỷ số giảm tốc 10:1:
Tốc độ động cơ ≈ 95,5 × 10
Tốc độ động cơ ≈ 955 vòng/phút
Hộp số làm tăng mô-men xoắn đầu ra và giảm tốc độ đầu ra. Mô-men xoắn đầu ra thực tế phụ thuộc vào hiệu suất hộp số và điều kiện tải cho phép.
Với động cơ servo tích hợp truyền động trực tiếp, cần kiểm tra kỹ mối quan hệ giữa tốc độ định mức của động cơ và tốc độ bánh xe yêu cầu. Nếu động cơ quay nhanh hơn nhiều so với tốc độ bánh xe cần, có thể cần một bộ truyền động phù hợp.
7. Xét đến hiệu suất và biên an toàn
Các phép tính lý thuyết là điểm khởi đầu, nhưng hệ thống thực tế còn chịu thêm tổn hao và điều kiện vận hành thay đổi.
Hiệu suất truyền động
Công suất động cơ phải đủ đáp ứng nhu cầu công suất cơ học sau khi đã tính đến tổn hao hộp số và hệ truyền động.
Ước tính đơn giản là:
Pmotor, required = Pwheel / η
Trong đó η là hiệu suất cơ học tổng, biểu thị dưới dạng số thập phân.
Ví dụ, nếu công suất cần tại bánh xe là 100 W và hiệu suất tổng là 85%:
Pmotor, required = 100 / 0,85
Pmotor, required ≈ 117,6 W
Ước tính này giả định 85% là hiệu suất tổng tương ứng giữa trục động cơ và bánh xe. Công suất điện đầu vào còn cần xét thêm hiệu suất của động cơ và bộ điều khiển.
Mô-men đỉnh và mô-men liên tục
Mô-men đỉnh quan trọng khi tăng tốc, khởi động, rẽ và leo dốc. Mô-men liên tục quyết định động cơ có thể duy trì tải mà không vượt quá giới hạn nhiệt hay không.
Động cơ phù hợp cần đáp ứng cả hai yêu cầu trong suốt chu kỳ làm việc dự kiến.
Điện áp và dòng điện pin
Với AMR và AGV chạy bằng pin, động cơ và bộ điều khiển phải hoạt động trong dải điện áp thực tế của pin.
Nhu cầu dòng điện cần được kiểm tra khi tăng tốc và trong các tình huống tải cao khác, không chỉ khi di chuyển ổn định.
Dung lượng pin, dây dẫn, đầu nối, thiết bị bảo vệ và đặc tính phanh tái sinh cũng có thể ảnh hưởng đến thiết kế tổng thể.
Điều kiện vận hành
Xe thực tế có thể gặp sàn không bằng phẳng, tải trọng thay đổi, bánh xe mòn, nhiệt độ thay đổi và lực cản lăn tăng tạm thời.
Một biên dự phòng kỹ thuật hợp lý giúp đáp ứng các biến động này, nhưng biên đó nên dựa trên ứng dụng cụ thể thay vì một tỷ lệ phần trăm tùy ý.
8. Cách chọn động cơ servo phù hợp cho AMR hoặc AGV
Sau khi tính mô-men xoắn, tốc độ và công suất tại bánh xe, kỹ sư có thể so sánh kết quả với thông số hiệu năng của động cơ.
Các tiêu chí lựa chọn chính gồm:
- Công suất định mức: Phải đáp ứng chu kỳ vận hành yêu cầu.
- Mô-men định mức: Phải đáp ứng yêu cầu mô-men liên tục.
- Mô-men đỉnh: Phải bao được tải khi tăng tốc, khởi động và các tải quá độ khác.
- Tốc độ định mức: Phải phù hợp với tốc độ bánh xe yêu cầu và tỷ số truyền.
- Điện áp nguồn: Phải tương thích với pin và hệ thống điện.
- Giao tiếp truyền thông: Phải phù hợp với bộ điều khiển robot, chẳng hạn CANopen hoặc EtherCAT nếu được hỗ trợ.
- Kích thước cơ khí: Phải vừa với không gian lắp đặt.
- Yêu cầu phanh: Phải phù hợp với chiến lược giữ tải và dừng xe.
- Giới hạn nhiệt và môi trường: Phải đáp ứng điều kiện vận hành dự kiến.
Saigon Dynamics cung cấp các giải pháp động cơ servo tích hợp cho ứng dụng điều khiển chuyển động nhỏ gọn. Ví dụ, dòng ISL Series L-Shaped Servo All-in-One có các model trong dải công suất 200–750 W, tương thích nguồn 24–70 VDC và có tùy chọn CANopen hoặc EtherCAT tùy model.
Các động cơ này có thể là ứng viên cho một số thiết kế AMR và AGV, nhưng model phù hợp cần được chọn bằng cách so sánh yêu cầu mô-men–tốc độ thực tế, chu kỳ làm việc và cấu hình cơ khí với thông số kỹ thuật của nhà sản xuất.
Công cụ tính bên dưới thực hiện toàn bộ quy trình trong bài viết này và đối chiếu kết quả với tốc độ định mức, mô-men định mức và mô-men đỉnh của từng phiên bản ISL.
Tương tác · Công cụ chọn động cơ
Từ yêu cầu của xe đến động cơ servo
Nhập thông số xe và hệ truyền động. Công cụ tính lực kéo, mô-men và tốc độ bánh xe, quy đổi về trục động cơ qua tỷ số truyền và hiệu suất, rồi kiểm tra từng phiên bản ISL. Động cơ nhỏ nhất đạt yêu cầu được hiển thị trên biểu đồ mô-men–tốc độ; nhấp vào một dòng để xem động cơ khác.
Xe
Hệ truyền động
| Yêu cầu mỗi động cơ | Tại bánh | Tại động cơ |
|---|---|---|
| Tốc độ quay | 95.5 rpm | 1,910 rpm |
| Mô-men đỉnh (tăng tốc) | 4.96 N·m | 0.292 N·m |
| Mô-men liên tục (chạy đều) | 1.96 N·m | 0.115 N·m |
| Công suất đỉnh | 49.6 W | 58.4 W |
| Công suất chạy đều | 19.6 W | 23.1 W |
2 bánh chủ động chia tải, tỷ số giảm tốc 20:1 và hiệu suất truyền động 85%.
Kiểm tra mô-men–tốc độ · ISL60 · 200 W · 48 VĐộng cơ nhỏ nhất đạt yêu cầu
ISL60 · 200 W · 48 V đáp ứng hệ dẫn động này ở tỷ số 20:1. Khi chạy đều dùng 18% mô-men định mức, khi tăng tốc dùng 15% mô-men đỉnh, và động cơ quay 1,910 vòng/phút.
| Động cơ ISL · mô-men định mức / đỉnh | Tốc độ | Mô-men liên tục | Mô-men đỉnh | Tỷ số khả dụng | Kết quả |
|---|---|---|---|---|---|
| ISL60 · 200 W · 24 V0.64 / 1.91 N·m · 3000 rpm | 64% | 18% | 15% | 3.6 – 31.4 | Chỉ 24 V |
| ISL60 · 200 W · 48 V0.64 / 1.91 N·m · 3000 rpm | 64% | 18% | 15% | 3.6 – 31.4 | Đạt |
| ISL60 · 400 W · 48 V1.27 / 3.81 N·m · 3000 rpm | 64% | 9% | 8% | 1.8 – 31.4 | Đạt |
| ISL60 · 600 W · 48 V1.91 / 3.81 N·m · 3000 rpm | 64% | 6% | 8% | 1.5 – 31.4 | Đạt |
| ISL80 · 750 W · 48 V2.40 / 7.20 N·m · 3000 rpm | 64% | 5% | 4% | 1.0 – 31.4 | Đạt |
Tỷ lệ phần trăm cho biết hệ dẫn động sử dụng bao nhiêu so với từng thông số định mức của động cơ ở tỷ số truyền đã chọn.
Khám phá dòng sản phẩm Động cơ Servo của Saigon Dynamics để xem các giải pháp hiện có.
Kết luận
Tính công suất động cơ cho bánh chủ động không chỉ là đọc một con số công suất duy nhất. Kỹ sư cần xác định lực kéo cần thiết, tính mô-men xoắn tại bánh xe, xác định tốc độ quay cần thiết và đánh giá công suất cơ học trong điều kiện vận hành dự kiến.
Với ứng dụng AMR và AGV, các yếu tố quan trọng nhất gồm tổng khối lượng xe, bán kính bánh xe, tốc độ mục tiêu, gia tốc, lực cản lăn, độ dốc và hiệu suất truyền động.
Một phép tính có hệ thống giúp kỹ sư tránh chọn động cơ quá nhỏ hoặc lớn không cần thiết, đồng thời tạo nền tảng vững chắc để chọn động cơ servo phù hợp.
Cần hỗ trợ chọn động cơ servo cho AMR hoặc AGV? Truy cập Saigon Dynamics để khám phá các giải pháp động cơ servo tích hợp cho tự động hóa công nghiệp.